- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Робот итті күрделі өнеркәсіптік операцияларға не қолайлы етеді?
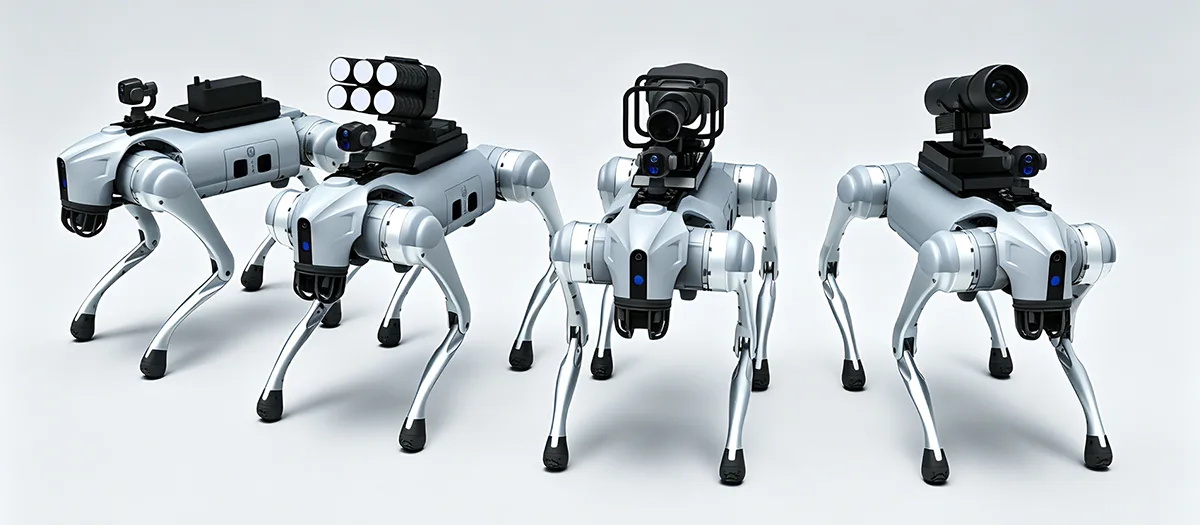
A Робот итӨнеркәсіптік тапсырмаларға баспалдақтар, беткейлер, тегіс емес жер, тар өткелдер, қоқыс, туннельдер немесе басқа да қиын жерлер қатысты болса, әдеттегі доңғалақты жылжымалы роботтардың шектеулерінен шығуға арналған. Оның құндылығы төрт жақты ұтқырлық, автономды навигация, қоршаған ортаны қабылдау, тапсырмаға арналған зондтау, модульдік жабдық және үздіксіз жұмыс істеудің үйлесімімен байланысты. Өнеркәсіптік пайдаланушылар үшін тек ұтқырлық жеткіліксіз. Сондай-ақ практикалық платформа тұрақты қозғалысты, деректерді жинауды, жабдықты біріктіруді, батареяны басқаруды, техникалық қызмет көрсетуді және қоршаған ортаның белгілі жағдайларында жұмыс істеуді қолдауы керек. Бұл платформа архитектурасы мен қолданбаларды жоспарлауды инспекция, инфрақұрылымды бақылау, интеллектуалды өндіріс, төтенше жағдайды қолдау және басқа кәсіби операциялық сценарийлер арқылы сәтті орналастыру үшін орталық етеді.
Мазмұны
Сәйкес техникалық талқылауға тікелей өту үшін бөлімді басыңыз.
- 1. Өнеркәсіптік төртаяқты роботты не анықтайды?
- 2. Қиын рельефте аяқтың қозғалғыштығын не пайдалы етеді?
- 3. Қандай автономды функциялар өнеркәсіптік жұмысты жақсартады?
- 4. Көп сенсорлық қабылдау қандай рөл атқарады?
- 5. Төртбұрышты платформа қандай тексеру тапсырмаларын қолдай алады?
- 6. Модульдік жабдық платформаға не қоса алады?
- 7. Платформа қандай шарттарға арналған болуы керек?
- 8. Төртаяқты роботтар қиын жұмыс аймақтарының әсерін қалай азайта алады?
- 9. Жабдық пен сенсорларды қалай біріктіру керек?
- 10. Сатып алушылар платформаны таңдамас бұрын нені бағалауы керек?
- 11. Құрылымдық орналастыру процесі неге ұқсайды?
- 12. Өнеркәсіптік төртаяқты робототехниканың болашақ бағыты қандай?
- 13. Жиі қойылатын сұрақтар
Өнеркәсіптік төртаяқты роботты не анықтайды?
Өнеркәсіптік төртаяқты робот - бұл дөңгелектер немесе тректер емес, аяқты қозғалысқа негізделген мобильді робот платформасы. Оның төрт аяқты құрылымы датчиктерді, байланыс жабдығын, есептеу техникасын және басқа қолданбалы жабдықты тасымалдау кезінде биіктіктегі және тұрақты емес жердегі өзгерістерді келісуге мүмкіндік береді.
Анықтайтын белгі төрт аяқтың жай ғана пайда болуы емес. Төртбұрышты платформаның құндылығы қозғалыс, қабылдау, басқару, қуат, құрылым және тапсырма жабдықтары арасындағы үйлестіруден туындайды. Робот айналаны түсінуі, қозғалысын реттеуі, тепе-теңдікті сақтауы және белгіленген жұмыс тәртібін орындауы керек.
Бұл жүйеге бағытталған дизайн өнеркәсіптік төртбұрышты платформаларды қарапайым қашықтан басқарылатын машиналардан бөледі. Кәсіби платформа автономды бағытты жоспарлауды, кедергілерді болдырмауды, деректерді жинауды, жабдықты бақылауды және қайталанатын патрульдік тәртіпті қолдауы мүмкін. Бұл функциялар роботқа тек мобильді камера ретінде әрекет етудің орнына кеңірек операциялық жұмыс процесіне қатысуға мүмкіндік береді.
Аяқтардың қозғалғыштығы Төрт аяқты қозғалыс платформаға баспалдақтарды, беткейлерді, бос орындарды, тегіс емес едендерді, бос жерді және жердегі басқа өзгерістерді келісуге мүмкіндік береді.
Интеллектуалды навигация Қабылдау, жолды жоспарлау, позициялау және кедергілерден аулақ болу күрделі орталар арқылы көбірек автономды қозғалысты қолдай алады.
Кеңейтілетін платформа Модульдік сенсорлар мен жабдық бірдей роботтық базаны әртүрлі тексеру, бақылау және өндірістік тапсырмаларға бейімдей алады.
Неліктен төрт жақты ұтқырлық өнеркәсіптік автоматтандыруды өзгертеді
Дәстүрлі доңғалақты роботтар салыстырмалы түрде болжауға болатын беттерде жақсы жұмыс істейді. Баспалдақтар, траншеялар, бос материалдар, көтерілген табалдырықтар немесе біркелкі емес рельеф жолды үзгенде олардың тиімділігі төмендеуі мүмкін. Бақыланатын жүйелер кейбір қиын беттерді өңдей алады, бірақ олар тар кеңістіктерде және қоршаған ортада биіктікте жиі өзгерістер болған кезде де шектеулерге ие.
Аяқтың қозғалысы мәселеге басқаша қарайды. Әрбір аяқты жеке басқаруға болады, бұл роботқа аяқтарын жерге сәйкес орналастыруға мүмкіндік береді. Бұл реттелмейтін орталар арқылы қозғалу кезінде тепе-теңдікті сақтаудың қосымша мүмкіндіктерін береді.
Өнеркәсіптік қолданбалар үшін практикалық артықшылық қол жеткізу болып табылады. Жер бедерінің көп түрлерімен қозғала алатын робот тексеру нүктелеріне, жабдық алаңдарына, туннельдерге, шеберханаларға және кәдімгі мобильді платформаға қосымша инфрақұрылым қажет болуы мүмкін басқа жерлерге жетуі мүмкін.
- Төрт аяқты қозғалыс биіктіктердің өзгеруін және тегіс емес жерді қолдайды.
- Автономды навигация үздіксіз қолмен басқару қажеттілігін азайтады.
- Сенсорлар қозғалыс және тексеру тапсырмалары үшін қоршаған орта туралы ақпаратты қамтамасыз етеді.
- Модульдік интерфейстер әртүрлі қолданбалар үшін әртүрлі жабдықты орнатуға мүмкіндік береді.
- Цифрлық деректерді жинау далалық операцияларды кейінгі талдаумен байланыстыра алады.
Негізгі принципӨнеркәсіптік төртбұрышты толық мобильді операциялық жүйе ретінде бағалау керек. Ұтқырлық маңызды, бірақ қабылдау, басқару, жабдықты біріктіру, қуат және деректер функциялары бұл ұтқырлықтың қаншалықты пайдалы болатынын анықтайды.
Қиын жерлерде аяқтың қозғалғыштығын не пайдалы етеді?
Күрделі рельеф - төртаяқты робототехниканың ең айқын қолдану аймақтарының бірі. Өндірістік алаңдарда баспалдақтар, пандустар, траншеялар, тар жолдар, үйінділер, лайлы жерлер, тегіс емес едендер және бетінің биіктігінің өзгеруі болуы мүмкін. Тек тегіс едендерге арналған платформа қосымша инфрақұрылымды қажет етуі немесе белгілі бір аумақтарға жете алмауы мүмкін.
Төртаяқты робот аяқтарын жеке орналастырып, көтере алады, бұл оған жердің өзгеруіне қарай дене қалпын бейімдеуге мүмкіндік береді. Бұл платформа мен жер арасындағы тұрақты қарым-қатынасты сақтай отырып, беткейлер, қадамдар, саңылаулар және тегіс емес беттер бойынша қозғалысты қолдай алады.
Баспалдақ пен биіктіктің өзгеруі
Баспалдақтар - доңғалақты платформаларға қарсы тұра алатын жер бедерінің қарапайым мысалы. Әрбір доңғалақ бетпен тиісті байланыста болуы керек, ал робот қайталанатын тік өзгерістерді еңсеруі керек. Аяқтары бар платформа жеке аяқтарды көтеріп, қадамдар арасында қозғалу үшін өз қалпын реттей алады.
Нақты мүмкіндік әлі де робот дизайнына, қадам геометриясына, басқару жүйесіне және қоршаған орта жағдайларына байланысты. Маңызды инженерлік нүкте - аяқты құрылым дөңгелектерде жоқ қосымша қозғалыс опцияларын қамтамасыз етеді.
Көлбеу және тегіс емес беткейлер
Өнеркәсіптік орталарға көбінесе еңіс бетон, қиыршық тас, борпылдақ топырақ, лайлы жер, дренаждық арналар немесе өтпелі беттер жатады. Төртаяқты платформа рельефтің өзгеруіне қарай аяқтың орналасуын және дене күйін бейімдей алады.
Тұрақты жұмыс механикалық дизайн, қабылдау, жүруді бақылау, тарту және тепе-теңдік алгоритмдерінің үйлесімділігіне байланысты. Аяқтар физикалық қозғалыс мүмкіндігін қамтамасыз етеді, ал басқару жүйесі бұл мүмкіндіктің қалай қолданылатынын анықтайды.
Тар және ретсіз кеңістіктер
Өндірістік туннельдерде, шеберханаларда, құбыр дәліздерінде және техникалық қызмет көрсету аймақтарында қолжетімді жолды шектейтін кедергілер болуы мүмкін. Шағын төртбұрышты платформа үздіксіз тегіс қозғалыс бетін қажет етпестен осы кеңістіктердің кейбірін шарлай алады.
| Жер бедері жағдайы | Кәдімгі мобильді платформаларға арналған сынақ | Төртбұрышты дизайнның артықшылығы |
|---|---|---|
| Қадамдар | Тік өзгерістер доңғалақтың жанасуын және алға қозғалысын үзуі мүмкін | Жеке аяқтарды әртүрлі биіктікте көтеруге және орналастыруға болады |
| Тік беткейлер | Тартқыштың азаюы және дененің шектеулі реттелуі қозғалысқа әсер етуі мүмкін | Қозғалыс кезінде аяқтың орналасуы мен дене қалпын реттеуге болады |
| Үйінді | Тұрақсыз жанасу беттері дөңгелек қозғалысын тұрақсыз етуі мүмкін | Аяқтың жеке орналасуы кедергілерді шешудің көбірек мүмкіндіктерін береді |
| Балшықты жер | Дөңгелектің немесе жолдың тарту күші жұмсақ беттерде әртүрлі болуы мүмкін | Аяқтың орналасуы өзгеретін байланыс жағдайларына бейімделуі мүмкін |
| Саңылаулар мен сайлар | Доңғалақты жүйелер көпірді немесе айналма жолдарды қажет етуі мүмкін | Аяқпен қозғалу таңдалған рельеф мүмкіндіктерін айналып өтуі мүмкін |
Тепе-теңдік қозғалыс сияқты маңызды
Күрделі жерлерде қозғала білу жеткіліксіз. Платформа сенсорлар мен жабдықты тасымалдау кезінде тепе-теңдікті сақтауы керек. Жер биіктігінің кенеттен өзгеруі роботтың ауырлық орталығына және жүктеменің таралуына әсер етуі мүмкін.
Сондықтан басқару жүйелері жүруді, позаны, сенсорлық кері байланысты және қозғалыс жылдамдығын үйлестіруі керек. Шайқауға қарсы және ұшып кетуге қарсы функциялар анықталған операциялық конвертте тұрақты жұмысты сақтауға көмектеседі.
Бұл робот камераларды немесе өлшеу жабдығын алып жүргенде әсіресе маңызды. Шамадан тыс қозғалыс роботтың өзі тік тұрған кезде де жиналған деректердің сапасын төмендетуі мүмкін.
Қандай автономды функциялар өнеркәсіптік жұмысты жақсартады?
Өнеркәсіптік робототехника платформа үнемі қолмен басқаруды қажет етпей қайталанатын тапсырмаларды орындай алатын болса, пайдалырақ болады. Автономды функциялар оператордың жұмыс жүктемесін азайта отырып, қозғалыс пен деректерді жинауды құрылымды етеді.
Заманауи төртбұрышты платформалар қоршаған ортаны қабылдауды, орналасуды, бағытты жоспарлауды, кедергілерді болдырмауды, тапсырманы орындауды және деректерді жазуды біріктіре алады. Автономия дәрежесі робот архитектурасына, сенсорларға, бағдарламалық құралға, байланыс жағдайларына және жұмыс ортасына байланысты.
Қоршаған ортаны қабылдау
Мобильді робот автономды түрде шарлау үшін оған айналасындағы қоршаған орта туралы ақпарат қажет. Сенсорлар кедергілерді, рельефтің өзгеруін, ашық маршруттарды және басқа да тиісті мүмкіндіктерді анықтай алады.
Қабылдау деректерін роботтың қалай қозғалу керектігін анықтау үшін навигация жүйесі пайдаланады. Өзгеретін ортада бұл процесс тек тіркелген картаға негізделмей, үздіксіз жұмыс істеуі қажет болуы мүмкін.
Жолды жоспарлау және кедергілерді болдырмау
Жолды жоспарлау роботтың анықталған нүктелер арасында қалай жүре алатынын анықтайды. Кедергілерді болдырмау объект жоспарланған бағытты бөгегенде немесе қоршаған орта жағдайлары өзгерген кезде оны реттеуге көмектеседі.
Өнеркәсіптік тексеру үшін бұл жабдықтың айналасында, нысандар арқылы немесе тағайындалған тексеру нүктелері арасындағы қайталанатын маршруттарды қолдауы мүмкін. Операторлар әрбір қозғалысты қолмен басқармай, тексеру нәтижелеріне көбірек назар аудара алады.
Тапсырмаларды жоспарлау және деректерді жинау
Автономды тексеру тәртібі қозғалысты сезумен біріктіре алады. Робот анықталған орындарға саяхаттап, кескіндерді немесе сенсор көрсеткіштерін жинап, нәтижелерді жазып, содан кейін келесі орынға өтуі мүмкін.
Бұл роботтың қозғалысы мен жиналған ақпарат қосылған сандық жұмыс процесін жасайды. Тек бейне ағынын шығарудың орнына, жүйе тексеру нәтижелерінің құрылымдық жазбасын құра алады.
Қабылдау
Датчиктер жер бедері, кедергілер, жабдықтар және қоршаған орта жағдайлары туралы ақпаратты жинайды.
Жоспар
Навигация жүйесі қолжетімді кеңістік пен тапсырма талаптарына сәйкес қолайлы бағытты анықтайды.
Акт
Аяқтар мен басқару жүйелері қоршаған ортаның өзгеруіне бейімделу кезінде қозғалысты үйлестіреді.
Жазба
Тексеру кескіндерін, сенсор өлшемдерін және жұмыс ақпаратын әрі қарай талдау үшін сақтауға болады.
Автономия қоршаған ортаға сәйкес болуы керек
Автономды жұмыс әрбір өндірістік орта толығымен қараусыз болуы керек дегенді білдірмейді. Кейбір орталар нақты тапсырмалар алдында анықталған бақылауды, қашықтан араласуды немесе оператордың растауын талап етеді.
Неғұрлым практикалық тәсіл жұмыс процесінің қай бөліктерін сенімді түрде автоматтандыруға болатынын және адамның шешім қабылдауы қай жерде пайдалы болып қалатынын анықтау болып табылады. Навигация, деректерді қайталап жинау және әдеттегі маршрутты орындау автоматтандыруға күшті үміткерлер болып табылады, ал әдеттен тыс нәтижелер адамның қосымша бағалауын қажет етуі мүмкін.
Көп сенсорлық қабылдау қандай рөл атқарады?
Қабылдау мобильді роботқа қоршаған ортаны түсіну және қолданбаға қатысты тапсырмаларды орындау үшін қажетті ақпаратты береді. Бір сенсор өнеркәсіптік жұмыс үшін қажетті ақпараттың барлық түрін сирек қамтамасыз етеді.
Көрнекі камералар егжей-тегжейлі кескіндерді бере алады. Жылулық сенсорлар температура айырмашылығын анықтай алады. Қашықтық сенсорлары роботқа қоршаған геометрияны түсінуге көмектеседі. Басқа сенсорлар локализацияны, қоршаған ортаны өлшеуді немесе жабдыққа қатысты тексеруді қолдай алады.
Көрнекі сезу
Ажыратымдылығы жоғары камералар жабдықты бақылау, инфрақұрылымды тексеру, нысанды бақылау және құжаттама үшін суреттер мен бейне түсіре алады. Көрнекі деректер көбінесе тексерудің бастапқы нүктесі болып табылады, себебі операторлар компоненттер мен беттердің сыртқы түрін тікелей қарай алады.
Жылулық зондтау
Жылулық бейнелеу көрінетін жарықтағы кескіндерде анық болмауы мүмкін температура ауытқуларын анықтай алады. Бұл қалыпты емес жылу үлгілері қосымша бағалауды қажет ететін жағдайды көрсетуі мүмкін электр жабдықтарына, машиналарға, қуат жүйелеріне және басқа активтерге қатысты пайдалы болуы мүмкін.
Кеңістікті қабылдау
Қашықтық пен тереңдік туралы ақпарат роботқа кедергілерді, дәліздерді, қадамдарды және қоршаған ортаның басқа мүмкіндіктерін түсінуге көмектеседі. Бұл шарлауды қолдайды және сонымен қатар картаға және кеңістіктік құжаттамаға үлес қоса алады.
| Датчик санаты | Бастапқы ақпарат | Потенциалды өнеркәсіптік рөл |
|---|---|---|
| Көрінетін жарық камерасы | Суреттер мен бейне | Көрнекі тексеру, құжаттама, жабдықты бақылау |
| Жылу камерасы | Temperature patterns | Жылу жағдайын тексеру және қалыпты емес жылуды анықтау |
| Тереңдік немесе диапазон сенсоры | Қашықтық және кеңістік қатынастары | Навигация, кедергілерді болдырмау және қоршаған ортаны картаға түсіру |
| Қоршаған орта сенсоры | Анықталған экологиялық өлшемдер | Сайтты бақылау және қолданбаға қатысты деректерді жинау |
Неліктен сенсорды біріктіру маңызды?
Сенсорлық синтез қоршаған ортаның толық көрінісін жасау үшін әртүрлі сезу көздерінен алынған ақпаратты біріктіреді. Камера нысанның сыртқы түрін тани алады, ал тереңдік сенсоры оның қашықтығы мен орнын қамтамасыз етеді.
Содан кейін жылу ақпараты нысанда әдеттен тыс температура үлгісінің бар-жоғын көрсету арқылы басқа қабат қоса алады. Бұл көздерді біріктіру тек бір сенсорға сенуден гөрі, тексеру мен навигацияны ақпараттандырады.
Жүкті таңдау тапсырмаға байланысты
Көбірек сенсорлар жақсы жүйені білдірмейді. Әрбір қосымша құрамдас салмақты, қуат талаптарын, орнату шектеулерін, деректерді өңдеу талаптарын және техникалық қызмет көрсету мәселелерін қосады.
Дұрыс тәсіл – анықталған тапсырма үшін қажетті ақпаратты ғана таңдау. Көрнекі тексеру платформасы қоршаған орта сенсорларының үлкен жинағын қажет етпеуі мүмкін, ал өнеркәсіптік мониторинг жобасына пайдалы нәтижелерді шығару үшін бірнеше деректер түрі қажет болуы мүмкін.
Төртбұрышты платформа қандай тексеру тапсырмаларын қолдай алады?
Инспекция төртбұрышты робототехникаға арналған ең практикалық өнеркәсіптік қолданбалардың бірі болып табылады, өйткені платформа адамдар үшін қолайсыз немесе доңғалақты машиналар үшін қиын болуы мүмкін жерлерде қозғала алады.
Робот белгіленген жолдармен жүре алады, тексеру нүктелерінде тоқтай алады, суреттерді немесе сенсор деректерін жинап, ақпаратты талдау жүйесіне қайтара алады. Бұл нысанның пайдалану талаптарына сәйкес жоспарлауға болатын қайталанатын тексеру жұмыс процесін жасайды.
Зауыт пен цехты тексеру
Өндірістік орталарда жабдық көбінесе үлкен нысандарға бөлінеді. Кейбір аймақтар еден деңгейіндегі өзгерістер арқылы биік, тар немесе бөлінген болуы мүмкін.
Төртбұрышты платформа нысанның таңдалған бөліктерін шарлай алады және машиналардан, құбырлардан, электр шкафтарынан, құрылымдық аймақтардан және басқа анықталған активтерден көрнекі ақпаратты жинай алады.
Қуатты және жабдықты бақылау
Температура айырмашылықтары маңызды болған жағдайда жабдықты тексеру үшін жылу және көрнекі сенсорларды біріктіруге болады. Робот алдын ала анықталған орындарда кескіндерді жинап, ағымдағы нәтижелерді тарихи жазбалармен салыстыра алады.
Туннельді және жабық аумақты тексеру
Туннельдер, құбыр дәліздері және басқа да тар аумақтар кіру қиындықтарын тудыруы мүмкін. Ықшам мобильді робот камераларды, жарықтандыруды немесе тексеру тапсырмасына сәйкес келетін басқа сенсорларды алып жүру кезінде мұндай кеңістіктерге кіре алады.
Инфрақұрылымды бақылау
Инфрақұрылымдық активтер көбінесе ұқсас аумақтарды қайталап тексеруді қажет етеді. Қайталанатын робот маршруты кескіндер жинағын стандарттауға және тұрақты жұмыс ретін қамтамасыз етуге көмектеседі.
- Кәдімгі тексеру:Алдын ала анықталған маршруттарды орындаңыз және қайталанатын көрнекі немесе сенсорлық деректерді жинаңыз.
- Жабдықты бақылау:Жағдайды бағалау үшін визуалды және жылулық ақпаратты біріктіріңіз.
- Құрылымдық бақылау:Таңдалған беттердің, буындардың, құбырлардың және басқа физикалық активтердің суреттерін түсіріңіз.
- Деректер құжаттамасы:Кейінірек салыстыру және талдау үшін уақыт белгісі бар тексеру жазбаларын жасаңыз.
Тексеру артықшылығыЕң пайдалы автоматтандыру жай ғана жаяу тексеру маршрутын ауыстыру емес. Ол қозғалыс, сезу, деректерді жазу және кейінірек талдау қосылатын қайталанатын цикл жасайды.
Тексеру деректері құрылымдалған болуы керек
Кескіндердің үлкен жинағы автоматты түрде пайдалы емес. Операторлар әрбір бақылаудың қайдан келгенін түсінуі үшін жүйе деректерді нақты орындармен, жабдықпен, маршруттармен немесе тексеру нүктелерімен байланыстыруы керек.
Роботтық тексеру жүйесі сәйкес бағдарламалық құралмен біріктірілгенде, алынған ақпарат тренд талдауын, техникалық қызмет көрсетуді жоспарлауды және кейінгі тексеруді қолдай алады. Нақты жұмыс процесі нысанға және қажетті ақпаратқа байланысты.
Модульдік жабдық платформаға не қоса алады?
Модульдік бір роботтық платформаға жабдықты өзгерту немесе қосу арқылы әртүрлі тапсырмаларды қолдауға мүмкіндік береді. Бұл әсіресе бірнеше тексеру және бақылау түрі қажет болуы мүмкін өндірістік орталарда пайдалы.
Ықтимал жабдыққа көрінетін жарық камералары, термиялық бейнелеу жүйелері, газ детекторлары, жарықтандыру қондырғылары, байланыс құрылғылары, қоршаған орта сенсорлары және басқа да тапсырмаға арналған модульдер кіреді. Нақты конфигурация роботтың жүк көтергіштігіне, электр жүйесіне, орнату интерфейстеріне және жұмыс жағдайларына байланысты.
Тексеру жабдықтары
Камералар мен термобейнелеу жүйелері роботты мобильді тексеру платформасына айналдыра алады. Көрнекі камералар физикалық жағдайларды құжаттай алады, ал жылу сенсорлары жылуды бөлу туралы қосымша ақпаратты бере алады.
Қоршаған ортаны қорғау жабдықтары
Газ және қоршаған орта сенсорлары роботқа қолмен қол жеткізуге ыңғайсыз аймақтардан өлшемдерді жинауға мүмкіндік береді. Бұл өнеркәсіптік нысандардағы, туннельдердегі, шеберханалардағы және басқа анықталған орталардағы жұмыс процестерін бақылауға қолдау көрсете алады.
Жарықтандыру және байланыс құралдары
Жарықтандыру модульдері қараңғы аумақтардағы кескін сапасын жақсарта алады және шектеулі жарықтандыруы бар жерлерде жұмысты қолдайды. Байланыс жабдықтары операторларға операциялық аймақтағы персоналмен ақпарат алмасуға мүмкіндік береді.
Көрнекі модуль Көрнекі тексеру, құжаттама және жабдықты бақылау үшін кескіндер мен бейнелерді түсіреді.
Жылулық модуль Кәдімгі визуалды тексеруді толықтыру үшін температураға қатысты ақпаратты қамтамасыз етеді.
Экологиялық модуль Қолданбаға сәйкес анықталған газ, ауа немесе басқа қоршаған орта өлшемдерін жинайды.
Модульдікте анықталған интерфейстер болуы керек
Модульдік жүйе жабдықты қажетсіз үйлесімділік мәселелерін тудырмай орнату мүмкін болғанда ғана практикалық болады. Орнату нүктелері, электр қосылымдары, деректер интерфейстері, физикалық өлшемдер және салмақ шектеулері анық анықталған болуы керек.
Стандартталған интерфейстер жабдық конфигурациялары арасындағы өзгерістерді жеңілдетеді. Сонымен қатар, стандартты интерфейстер қолданба талаптарына сәйкес келмегенде, мамандандырылған жобалар реттелетін жақшаларды, корпустарды немесе қуат реттеулерін талап етуі мүмкін.
Күш пен салмақты бірге қарастыру керек
Әрбір қосылған модуль толық жұмыс конфигурациясын өзгертеді. Ауыррақ сенсор аяқтар мен қозғалтқыш жүйесі көтеретін жүктемені арттырады. Қосымша электроника электр энергиясын тұтынуды арттыруы мүмкін. Үлкенірек корпус ауырлық орталығына әсер етуі немесе роботтың қозғалысын шектеуі мүмкін.
Модульдік дизайн, сондықтан робот негізгі платформа мен оның жабдығы арасындағы механикалық және электрлік байланыстарға жеткілікті назар аудара отырып жасалған кезде жақсы жұмыс істейді.
Платформа қандай шарттарға арналған болуы керек?
Өнеркәсіптік орталар айтарлықтай ерекшеленеді. Шеберхананың едені сыртқы құрылыс алаңынан әртүрлі қиындықтарды тудырады, ал туннель ашық өнеркәсіптік алаңнан әртүрлі шектеулерді енгізеді.
Робот платформасын таңдау немесе әзірлеу алдында қоршаған орта жағдайларын нақты анықтау керек. Бұл жағдайлар құрылымға, сенсорларға, қозғалыс алгоритмдеріне, тығыздауға, батарея жұмысына және техникалық қызмет көрсету талаптарына әсер етеді.
Жаңбыр мен ылғал
Сыртқы орта роботтық жабдықты жаңбырға, шашыраған суға және жоғары ылғалдылыққа ұшыратуы мүмкін. Тиісті қорғаныс деңгейі платформаның дизайнына және жоспарланған жұмыс ортасына байланысты.
Ылғал сенсорлар мен қосқыштарға да әсер етуі мүмкін. Қайталанатын сыртқы жұмыс үшін бұл компоненттерді қосалқы бөлшектер ретінде қарастырмай, механикалық және электрлік жобалау кезінде ескеру қажет.
Шаң және бос материалдар
Өндірістік алаңдарда шаң, құм, қоқыс немесе басқа бөлшектер болуы мүмкін. Мұндай материалдар қозғалатын механизмдерге енуі немесе сенсордың көрінуіне әсер етуі мүмкін.
Сондықтан қорғау, тазалау процедуралары, техникалық қызмет көрсетуге қол жеткізу және құрамдастарды таңдау сайттың нақты жағдайын көрсетуі керек.
Температура
Батарея өнімділігі, электроника, сенсорлар және механикалық материалдар температураның өзгеруіне әртүрлі жауап бере алады. Кең температуралық жағдайларға арналған платформа жұмыс кезінде күтілетін нақты диапазонға қарсы бағалануы керек.
Діріл және әсер ету
Аяқпен қозғалу қайталанатын механикалық қозғалысты тудырады, ал өрескел жер қосымша соққылар тудыруы мүмкін. Сезімтал сенсорлар мен электронды жабдық сәйкес орнатуды және қорғауды қажет етеді.
| Қоршаған орта факторы | Потенциалды әсер | Дизайнды қарастыру |
|---|---|---|
| Ылғалдылық | Коннекторларға, электроникаға және сенсорларға әсер етуі мүмкін | Тиісті қоршау, тығыздау және техникалық қызмет көрсету процедуралары |
| Шаң | Механикалық немесе электронды аймақтарға кіре алады | Қорғау, тазалауға қол жеткізу және қолайлы құрамдас таңдау |
| Температура | Батареяға және электронды әрекетке әсер етуі мүмкін | Белгіленген жұмыс ауқымы және тиісті қоршаған ортаны бағалау |
| Діріл | Сенсор деректеріне және механикалық құрамдастарға әсер етуі мүмкін | Қолайлы орнату, құрылымдық дизайн және дірілді бағалау |
| Әсер | Аяқтарды, корпустарды, тіректерді және электрониканы кернеуі мүмкін | Белгіленген шарттарда құрылымдық қорғау және валидация |
Қоршаған орта дұрыс конфигурацияны анықтайды
Әрбір өнеркәсіп алаңы үшін қолайлы әмбебап конфигурация жоқ. Робот таңдалмас бұрын жұмыс ортасын құжаттау керек.
Пайдалы ақпарат ішкі немесе сыртқы жұмыс, бет түрлері, температура диапазоны, шаң немесе ылғалдың болуы, дәліз ені, баспалдақ өлшемдері, күтілетін кедергілер, қажетті пайдалы жүктемелер және байланыс жағдайларын қамтуы мүмкін.
Төртаяқты роботтар қиын жұмыс аймақтарының әсерін қалай азайта алады?
Өнеркәсіптік робототехниканың маңызды қолданбаларының бірі адамдардың қол жеткізу қиын, ыңғайсыз немесе күнделікті қолмен тексеруге жарамсыз жерлерге кіру қажеттілігін азайту болып табылады.
Мобильді робот камералар мен сенсорларды белгілі аумақтарға тасымалдай алады, ал операторлар ыңғайлырақ басқару орнында қалады. Бұл персоналдың әрбір тексеру жолын физикалық түрде жүруін талап етпестен тексеруді және деректерді жинауды қолдай алады.
Күнделікті экспозицияны азайту
Кейбір өндірістік тапсырмалар ыстық, шаңды, ылғалды, шулы, тар немесе басқа да қиын орталар арқылы қайталанатын қозғалысты қамтиды. Кәдімгі деректерді жинау үшін мобильді платформаны пайдалану қызметкерлердің сол аймақтарға кіру қажеттілігінің жиілігін азайтуы мүмкін.
Робот адамның араласуының барлық талаптарын жоймайды. Техникалық қызмет көрсету, әдеттен тыс табулар, жөндеулер және робот мүмкіндіктерінен тыс тапсырмалар әлі де оқытылған қызметкерлерді қажет етуі мүмкін. Мақсаты тиісті тексеру және бақылау әрекеттерін анағұрлым бақыланатын операциялық үлгіге көшіру.
Қашықтан бақылау және байланыс
Камера және байланыс модульдері операторларға тексерілетін жабдықтың жанында тұруын талап етпей-ақ, өрістен ақпарат бере алады.
Техникалық қызмет көрсету топтары үшін бұл алдын ала тексерулер кезінде пайдалы болуы мүмкін. Робот алдымен көрнекі ақпаратты жинай алады, бұл техниктерге аймаққа кірер алдында қандай кейінгі жұмыс түрі қажет болуы мүмкін екенін анықтауға мүмкіндік береді.
Тәуекелді азайту жүйенің дизайнына байланысты
Робот қашықтағы болғандықтан автоматты түрде қауіпсіз емес. Толық жүйеге тиісті навигация, кедергілерді болдырмау, байланыс, төтенше жағдай процедуралары, техникалық қызмет көрсету тәжірибесі және жұмыс шектеулері қажет.
Сондықтан роботты адам еңбегін әмбебап ауыстыру ретінде емес, анықталған мүмкіндіктері бар инженерлік құрал ретінде қарастырған жөн.
- Қандай тапсырмаларды қашықтан орындауға болатынын анықтаңыз.
- Робот үшін қауіпсіз жұмыс шекараларын орнатыңыз.
- Provide suitable communication and emergency control functions.
- Датчиктерді және механикалық құрамдастарды жұмыс жағдайларына сәйкес күтіңіз.
- Роботтың анықталған мүмкіндіктерінен тыс жағдайларға адамның араласуын қол жетімді етіп қойыңыз.
Жабдық пен сенсорларды қалай біріктіру керек?
Жабдықты біріктіру роботтың ұтқырлыққа, тепе-теңдікке, қуат қолжетімділігіне немесе деректер сапасына нұқсан келтірместен өз мақсатын орындай алатынын анықтайды. Орындықта жақсы жұмыс істейтін сенсор қозғалатын төртбұрышты платформаға орнатылғаннан кейін басқа орнату құрылымын қажет етуі мүмкін.
Механикалық монтаждау
Орнату нүктелері орнату және техникалық қызмет көрсету үшін жеткілікті қолжетімділікті қамтамасыз ете отырып, жабдықты сенімді түрде қолдауы керек. Жабдықтың орналасуы да маңызды, себебі ол ауырлық орталығына және роботтың қозғалысына әсер етуі мүмкін.
Тұрақты көріністі қажет ететін камералар мен сенсорлар үшін орнату жүйесі қозғалыс пен дірілді де ескеруі керек. Жабдық роботтың аяқтарына немесе басқа құрамдас бөліктеріне кедергі жасамай, тиісті көру аймағын қажет етеді.
Электрлік интеграция
Әрбір қосылған модуль электрлік талапты жасайды. Камералар, жылу жүйелері, есептеу модульдері, жарықтандыру, байланыс жабдықтары және қоршаған орта сенсорлары кернеу мен токқа әртүрлі талаптарға ие болуы мүмкін.
Қуат архитектурасы роботтың батареясымен және басқару электроникасымен үйлесімділікті сақтай отырып, осы жүктемелерге сәйкес келуі керек.
Деректерді біріктіру
Заманауи роботтық жүйелер кескіннің, сенсордың және навигациялық деректердің үлкен көлемін жасай алады. Жүйе ақпаратты жинау, тасымалдау, сақтау және өңдеу әдісін анықтауы керек.
Тексеру қолданбалары үшін деректер кейінірек талдау нақты бақылаудың қай жерде жиналғанын дәл анықтауға мүмкіндік беруі үшін орын мен уақыт туралы ақпаратпен байланысты болуы керек.
| Интеграция аймағы | Негізгі сұрақ | Потенциалды әсер |
|---|---|---|
| Салмағы | Робот жабдықтың толық пакетін көтере ала ма? | Ұтқырлыққа, тепе-теңдікке және механикалық жүктемеге әсер етеді |
| Позиция | Жабдықты қайда орнату керек? | Ауырлық орталығына, көру аймағына және қозғалысқа әсер етуі мүмкін |
| Қуат | Қандай электрлік кіріс қажет? | Батарея мен қуатты басқару талаптарын өзгертеді |
| Деректер | Ақпарат қалай тасымалданады немесе сақталады? | Байланыс және өңдеу архитектурасын анықтайды |
| Техникалық қызмет көрсету | Модульге кіруге және ауыстыруға бола ма? | Қызмет көрсету мүмкіндігі мен жұмыс үздіксіздігіне әсер етеді |
Орналастыру алдында интеграцияны жоспарлау керек
Ерте жоспарлау бұғатталған сенсорлар, қол жетімсіз қосқыштар, батарея сыйымдылығының жеткіліксіздігі немесе жабдықты тұрақсыз орнату сияқты мәселелердің алдын алады.
Пайдалы техникалық ақпаратқа жабдық өлшемдері, салмағы, қуат тұтынуы, қосқыш сипаттамалары, байланыс интерфейстері, орнату талаптары, жұмыс температурасы және күтілетін қоршаған ортаға әсер ету кіреді.
Бұл параметрлер белгілі болғаннан кейін, робот платформасын кейіннен қосылған жабдықпен негізгі робот ретінде емес, толық жүйе ретінде бағалауға болады.
Платформаны таңдамас бұрын сатып алушылар нені бағалауы керек?
Төртаяқты роботты таңдау сыртқы түрінен немесе бір өнімділік нөмірінен емес, қолданбадан басталуы керек. Техникалық жетілдірілген платформа қажетті рельефте жүре алмаса, қажетті жабдықты алып жүре алмаса, күтілетін жағдайларда жұмыс істей алмаса немесе қажетті деректерді бере алмаса, әлі де жарамсыз болуы мүмкін.
Қоршаған ортадан бастаңыз
Беткейлерді, беткейлерді, баспалдақтарды, дәліздерді, кедергілерді, температураны, ылғалдылықты, шаңды және қоршаған ортаның басқа сипаттамаларын құжаттаңыз. Бұл факторлар платформа қандай мобильділік пен қорғанысты қажет ететінін анықтайды.
Операциялық тапсырманы анықтаңыз
Робот тексеруді, бақылауды, деректерді жинауды, тасымалдауды, жабдықты бақылауды немесе басқа анықталған функцияны орындайтынын анықтаңыз. Тапсырма орнату қажет жабдықты анықтайды.
Ұтқырлықты бағалау
Жүру қабілетінен гөрі көбірек қараңыз. Баспалдақпен көтерілуді, еңісті өңдеуді, кедергілерді келісуді, тұрақтылықты, қозғалыс жылдамдығын, бұрылу мүмкіндігін және учаскеде күтілетін нақты бет жағдайларындағы өнімділікті қарастырыңыз.
Жүктеме сыйымдылығын және интеграцияны тексеріңіз
Жабдықтың толық пакеті, соның ішінде камералар, сенсорлар, байланыс құрылғылары, монтаждау құрылымдары, батареялар және басқа керек-жарақтарды бағалау керек.
Автономды функцияларды қарастырыңыз
Жүйе жоба талап ететін деңгейде маршрутты жоспарлауды, кедергілерді болдырмауды, позицияны анықтауды, автоматтандырылған деректерді жинауды, тапсырмаларды жоспарлауды және қашықтан бақылауды қолдай алатынын анықтаңыз.
- Жер бедері:Робот қандай беттерді, баспалдақтарды, еңістерді және кедергілерді келісуі керек?
- Тапсырма:Робот қандай физикалық әрекетті немесе ақпаратты қамтамасыз етуі керек?
- Жүктеме:Қандай жабдықты алып жүру керек және оның салмағы қанша?
- Қуат:Платформаның және орнатылған жабдықтың біріктірілген электр сұранысы қандай?
- Автономия:Операциялық жұмыс процесінің қандай бөліктері автоматтандырылған орындауды қажет етеді?
- Қоршаған орта: What temperature, dust, moisture, vibration, or impact conditions are expected?
- Техникалық қызмет көрсету:Датчиктерді, батареяларды, аяқтарды және басқа компоненттерді қалай тексереді және қызмет көрсетеді?
Таңдау принципіЕң жақсы платформа ең ұзын спецификация парағы болуы міндетті емес. Бұл ұтқырлық, сезу, қуат, жабдықты біріктіру, автономия және техникалық қызмет көрсету сипаттамалары нақты жұмыс ортасына сәйкес келетін құрылғы.
Құрылымдық орналастыру процесі қалай көрінеді?
Құрылымдық орналастыру процесі жалпы робототехника тұжырымдамасын нақты техникалық талаптары бар операциялық жүйеге айналдыруға көмектеседі. Бұл әсіресе өнеркәсіптік қолданбалар үшін маңызды, себебі робот бар ортамен, жабдықпен, процедуралармен және деректер жүйелерімен жұмыс істеуі керек.
- Жұмыс сценарийін анықтаңыз:Сайттың орналасуын, жер бедерін, қоршаған орта жағдайларын, жұмыс бағыттарын және мақсатты тапсырмаларды жазып алыңыз.
- Қажетті жабдықты анықтау:Қандай камералар, жылу сенсорлары, қоршаған орта құрылғылары, жарықтандыру құрылғылары немесе байланыс модульдері қажет екенін анықтаңыз.
- Жүйе параметрлерін орнату:Салмақты, өлшемдерді, қуат талаптарын, деректер интерфейстерін, орнату орындарын және техникалық қызмет көрсету рұқсатын растаңыз.
- Жұмыс бағытын құру:Қолданба талап ететін аумақтарды, бақылау нүктелерін, навигация жолдарын және тексеру ретін анықтаңыз.
- Ұтқырлықты растау:Баспалдақтарды, беткейлерді, кедергілерді және өтпелі беттерді қоса, нақты рельефтегі қозғалысты бағалаңыз.
- Жабдықты растау:Қозғалыс кезінде кескін сапасын, сенсор көрсеткіштерін, байланыс пен жабдықтың тұрақтылығын тексеріңіз.
- Операциялық процедураларды белгілеу:Зарядтауды, техникалық қызмет көрсетуді, деректерді тексеруді, араласуды және төтенше жағдай процедураларын анықтаңыз.
Сайтты тестілеу маңызды
Зертханалық сынақтар нақты нысанның барлық сипаттамаларын жаңғырта алмайды. Роботты кез келген уақытта репрезентативті жұмыс жағдайында бағалау керек.
Сайтты тестілеу жалпы әзірлеу кезінде анықтау қиын мәліметтерді аша алады. Дәліз күтілгеннен тар болуы мүмкін. Баспалдақтың әдеттен тыс биіктігі болуы мүмкін. Белгілі бір бет аз тартуды қамтамасыз етуі мүмкін. Жарық жағдайлары камера өнімділігін төмендетуі мүмкін.
Содан кейін бұл нәтижелер маршрутты жоспарлауды, жабдықты орналастыруды, сенсор конфигурациясын немесе жұмыс процедураларын реттеу үшін пайдаланылуы мүмкін.
Деректердің жұмыс процестері роботпен жобалануы керек
Тексеруді автоматтандыру жинақталған ақпаратты пайдалану мүмкін болғанда ғана мән береді. Пайдалы жүйе кескіндер мен сенсор көрсеткіштерінің қалай сақталатынын, олардың орындармен байланыстыруын, ауытқулар қалай анықталатынын және операторлардың нәтижелерді қалай қарайтынын анықтауы керек.
Қайталанатын тексеру үшін тарихи жазбалар да салыстыруға негіз бола алады. Робот ұқсас бағыттар мен көзқарастарды пайдаланып деректерді жинай алады, бұл өзгерістерді уақыт өте оңай анықтауға мүмкіндік береді.
Техникалық қызмет көрсету орналастырудың бөлігі болуы керек
Мобильді роботта қайталанатын қозғалысты сезінетін механикалық және электрондық компоненттер бар. Аяқтар, қосылыстар, қозғалтқыштар, сенсорлар, қосқыштар, батареялар және қорғаныс корпустары барлығы тиісті техникалық қызмет көрсетуді қажет етеді.
Сондықтан жоспарлы тексеруді басынан бастап операциялық жоспарға қосу керек. Негізгі компоненттерге оңай қол жеткізу және нақты ауыстыру процедуралары ұзақ мерзімді жұмысты практикалық етеді.
Өнеркәсіптік төртаяқты робототехниканың болашақ бағыты қандай?
Өнеркәсіптік төртбұрышты робототехниканың дамуы үлкен автономияға, қоршаған ортаны жақсырақ білуге, жабдықты біріктіруді күшейтуге және қолданбалы бағдарламалық жасақтамаға қарай жылжуда. Орталық бағыт роботтардың жүруін жақсарту ғана емес, оларға қолмен аз араласу арқылы толық операциялық жұмыс процестерін орындауға мүмкіндік беру.
Ақылдырақ жұмыс
Роботтар қабылдау мен қозғалысты бөлек функциялар ретінде қарастырудың орнына біріктіреді деп күтілуде. Платформа қоршаған орта туралы ақпаратты қайда жылжыту керектігін, кедергілерді қалай болдырмау керектігін және тапсырманы қайда орындау керектігін шешу үшін пайдалана алады.
Бұл физикалық робот пен оны басқаратын бағдарламалық құрал арасында тығыз қарым-қатынас жасайды. Нәтиже бекітілген маршрутпен толығымен ұсынылмайтын орталарда бейімделгіш қозғалыс болуы мүмкін.
Неғұрлым интеллектуалды тексеру
Камералар мен сенсорлар көбірек ақпарат жинаған сайын, автоматтандырылған талдаудың пайдалылығы арта түседі. AI негізіндегі тану алдын ала анықталған визуалды жағдайларды анықтауға, тексеру кескіндерін ұйымдастыруға және қосымша тексеруге лайық аймақтарды бөлектеуге көмектеседі.
Мысалы, жүйе таңдалған жабдықтың ауытқуларын, бетінің өзгерістерін немесе қолданба арқылы анықталған басқа жағдайларды тануға арналған. Одан кейін адам операторлары әр суретті бірдей назармен қарауға емес, тексеруге және шешім қабылдауға назар аудара алады.
Үлкен модульдік
Болашақ өнеркәсіптік платформалар кеңірек жабдық комбинацияларын қолдауы мүмкін. Бір роботтық база әртүрлі тексеру сенсорларын, қоршаған орта модульдерін, байланыс жабдығын немесе тапсырмаға арналған құрылғыларды орналастыруы мүмкін.
Бұл стандартталған механикалық және электрлік интерфейстерді қажет етеді, сонымен бірге мамандандырылған жобалар қажет болған жағдайда теңшеуге мүмкіндік береді.
Өндірістік ақпараттық жүйелермен интеграция
Өнеркәсіптік робототехниканың келесі кезеңі физикалық жұмысты цифрлық басқару жүйелерімен байланыстыруы мүмкін. Роботпен жасалған ақпаратты жабдық жазбаларымен, техникалық қызмет көрсету кестелерімен, карталармен, тексерулер тарихымен және басқа сандық деректермен біріктіруге болады.
Бұл роботқа оқшауланған машина ретінде жұмыс істемей, үлкен өнеркәсіптік жұмыс процесінің бөлігі болуға мүмкіндік береді.
Жоғары автономия Көбірек тапсырмаларды автономды навигация, маршрутты жоспарлау, кедергілерді болдырмау және жоспарланған жұмыс арқылы орындауға болады.
Жақсырақ қабылдау Бірнеше сенсорлар мен интеллектуалды талдау жабдық пен айнала туралы көбірек ақпарат бере алады.
Тереңірек интеграция Роботтық платформалар ұтқырлықты, сенсорларды, қуатты, деректерді және өнеркәсіптік бағдарламалық жасақтаманы толық жұмыс процесіне қоса алады.
Мобильді құрылғыдан интеллектуалды операциялық платформаға дейін
Төртаяқты робототехниканың ұзақ мерзімді құндылығы физикалық ұтқырлық пен цифрлық интеллект үйлесімінде жатыр. Күрделі жерлерде жүре алатын робот физикалық қол жеткізуді қамтамасыз етеді. Сенсорлар ақпарат береді. Автономды басқару қайталануды қамтамасыз етеді. AI негізіндегі талдау жиналған деректерді түсіндіруге көмектеседі. Өнеркәсіптік бағдарламалық қамтамасыз ету бұл нәтижелерді кеңірек жұмыс процестерімен байланыстырады.
Бұл мүмкіндіктердің әрқайсысы дербес пайдалы, бірақ олардың комбинациясы әлдеқайда қабілетті платформаны жасайды. Олар неғұрлым тығыз біріктірілсе, әрбір жаңа тапсырма үшін бүкіл жүйені қайта жасамай-ақ, соғұрлым көп қолданбаларға қолдау көрсетуге болады.
Болашаққа бағдар принципіӨнеркәсіптік төртбұрышты робототехниканың бағыты бір келісілген платформада ұтқырлықты, қабылдауды, автономды жұмысты, модульдік жабдықты және деректер барлауын біріктіретін тапсырмаларға бағытталған жүйелерге бағытталған.
Жиі қойылатын сұрақтар
Өнеркәсіптік төртаяқты робот дегеніміз не?
Бұл кәдімгі доңғалақты роботтардың шарлауы қиын болуы мүмкін орталарда тексеру, бақылау, деректерді жинау және пайдалану сияқты кәсіби тапсырмаларға арналған төрт аяқты мобильді робот платформасы.
Неліктен төртаяқты роботтар тегіс емес жерлерге жарамды?
Төрт жеке басқарылатын аяқ аяқтың орналасуы мен дене қалпы үшін көбірек мүмкіндіктер береді. Бұл платформаға баспалдақтарды, беткейлерді, бос жерлерді, бос беттерді және оның белгіленген жұмыс мүмкіндігі аясында жердегі басқа өзгерістерді шешуге көмектеседі.
Төртаяқты робот автономды түрде жұмыс істей ала ма?
Иә. Жүйенің архитектурасына байланысты автономды функциялар қоршаған ортаны қабылдауды, орналасуды, маршрутты жоспарлауды, кедергілерді болдырмауды, тапсырманы орындауды және деректерді жинауды қамтуы мүмкін. Автономияның сәйкес деңгейі қолданбаға және ортаға байланысты.
Төртбұрышты платформаға қандай сенсорларды орнатуға болады?
Ықтимал жабдыққа көрінетін жарық камералары, термиялық бейнелеу жүйелері, тереңдік немесе диапазон датчиктері, қоршаған ортаны бақылау құрылғылары, жарықтандыру жүйелері, байланыс модульдері және басқа да тапсырмаға арналған жабдық кіреді. Нақты конфигурация платформаға және қолданбаға байланысты.
Төртаяқты роботты өнеркәсіптік тексеру үшін пайдалануға бола ма?
Иә. Ол өнеркәсіптік нысандарды, жабдықтарды, инфрақұрылымды, туннельдерді, шеберханаларды және басқа аумақтарды белгіленген маршруттарды орындау және көрнекі, жылу немесе басқа сенсорлық деректерді жинау арқылы жоспарлы тексеруге қолдау көрсете алады.
Термобейнелеуді роботпен біріктіруге бола ма?
Иә. Температура айырмашылықтары тексеру тапсырмасына қатысты болған кезде термобейнелеуді кәдімгі камералармен қатар пайдалануға болады. Сенсор, орнату орны, қуат қажеттілігі және деректер интерфейсі толық жүйенің бөлігі ретінде бағалануы керек.
Роботқа қосымша жабдықты қосуға бола ма?
Көптеген кәсіби платформалар модульдік жабдықты қолдай алады, егер қосылған компоненттер анықталған механикалық, электрлік, салмақтық және интерфейстік шектерде қалады. Арнайы конфигурациялар үшін теңшелетін жақшалар немесе басқа біріктіру құрамдастары қажет болуы мүмкін.
Платформаны таңдамас бұрын нені ескеру керек?
Маңызды факторларға жер бедері, баспалдақ пен еңіс талаптары, жұмыс ортасы, пайдалы жүк салмағы, сенсорға қойылатын талаптар, қуат сұранысы, автономды функциялар, деректердің жұмыс процесі, техникалық қызмет көрсетуге қол жеткізу және байланыс жағдайлары жатады.
Бір платформа әртүрлі қолданбаларды қолдай алады ма?
Иә. Модульдік дизайн инспекция, бақылау, қоршаған ортаны өлшеу немесе басқа анықталған өндірістік тапсырмалар үшін әртүрлі сенсорлар мен жабдықты орнатуға мүмкіндік береді. Қол жетімді конфигурация робот архитектурасы мен жабдық талаптарына байланысты.
Робот-патрульден кейін тексеру деректерін қалай пайдалануға болады?
Жиналған кескіндер мен сенсор көрсеткіштерін орындармен және тексеру нүктелерімен байланыстыруға болады, содан кейін алдын ала анықталған шарттар үшін қарап шығуға болады. Тарихи жазбалар тексеру циклдері арасындағы салыстыруды қолдайды және кейінгі жұмысты ұйымдастыруға көмектеседі.
Автономды жұмыс операторларға деген қажеттілікті жояды ма?
Міндетті емес. Автоматтандыру үздіксіз қолмен басқаруды азайтуы мүмкін, бірақ операторлар бақылау, ерекше жағдайларды өңдеу, техникалық қызмет көрсету, әдеттен тыс табылулар және роботтың анықталған жұмыс мүмкіндігінен тыс тапсырмалар үшін әлі де қажет болуы мүмкін.
Өнеркәсіптік төртаяқты роботтарды қандай орталарда қолдануға болады?
Ықтимал қолданбаларға зауыттар, цехтар, туннельдер, өнеркәсіптік нысандар, инфрақұрылым алаңдары, біркелкі емес ашық аумақтар және мобильді тексеру немесе деректерді жинау қажет басқа орындар жатады. Нақты жарамдылық қоршаған орта жағдайлары мен платформаның техникалық сипаттамаларына байланысты.
Төртаяқты робототехника жобасын талқылаңыз
Қолданбаңызға қажет жер жағдайын, тексеру тапсырмасын, жабдық талаптарын, пайдалы жүк салмағын, жұмыс ортасын немесе автономды функцияларды бөлісіңіз.
жоба талаптарын талқылау үшін бізге хабарласыңыз